
Imagina un robot diminuto que nada en un líquido. Si choca contra una pared, no se queda ahí: busca otro camino. Si se encuentra con otro robot, se aparta con educación. Y si tiene algo delante, lo empuja y sigue su camino.
Ahora imagina que a ese robot le quitamos el procesador. Y los sensores. Y la batería. Y el motor. Y todo el código informático.
Pues sigue haciendo exactamente lo mismo.
Parece un truco de magia, pero no lo es. Es lo que consiguieron en 2026 Mengshi Wei y la profesora Daniela Kraft, del Instituto de Física de la Universidad de Leiden (Países Bajos), y lo publicaron en la revista PNAS, que es de las más exigentes del mundo científico. Y aunque suene a ciencia ficción, en realidad es una de esas ideas que molan un montón para compartir con un niño que esté aprendiendo robótica.
Más pequeño que una mota de polvo
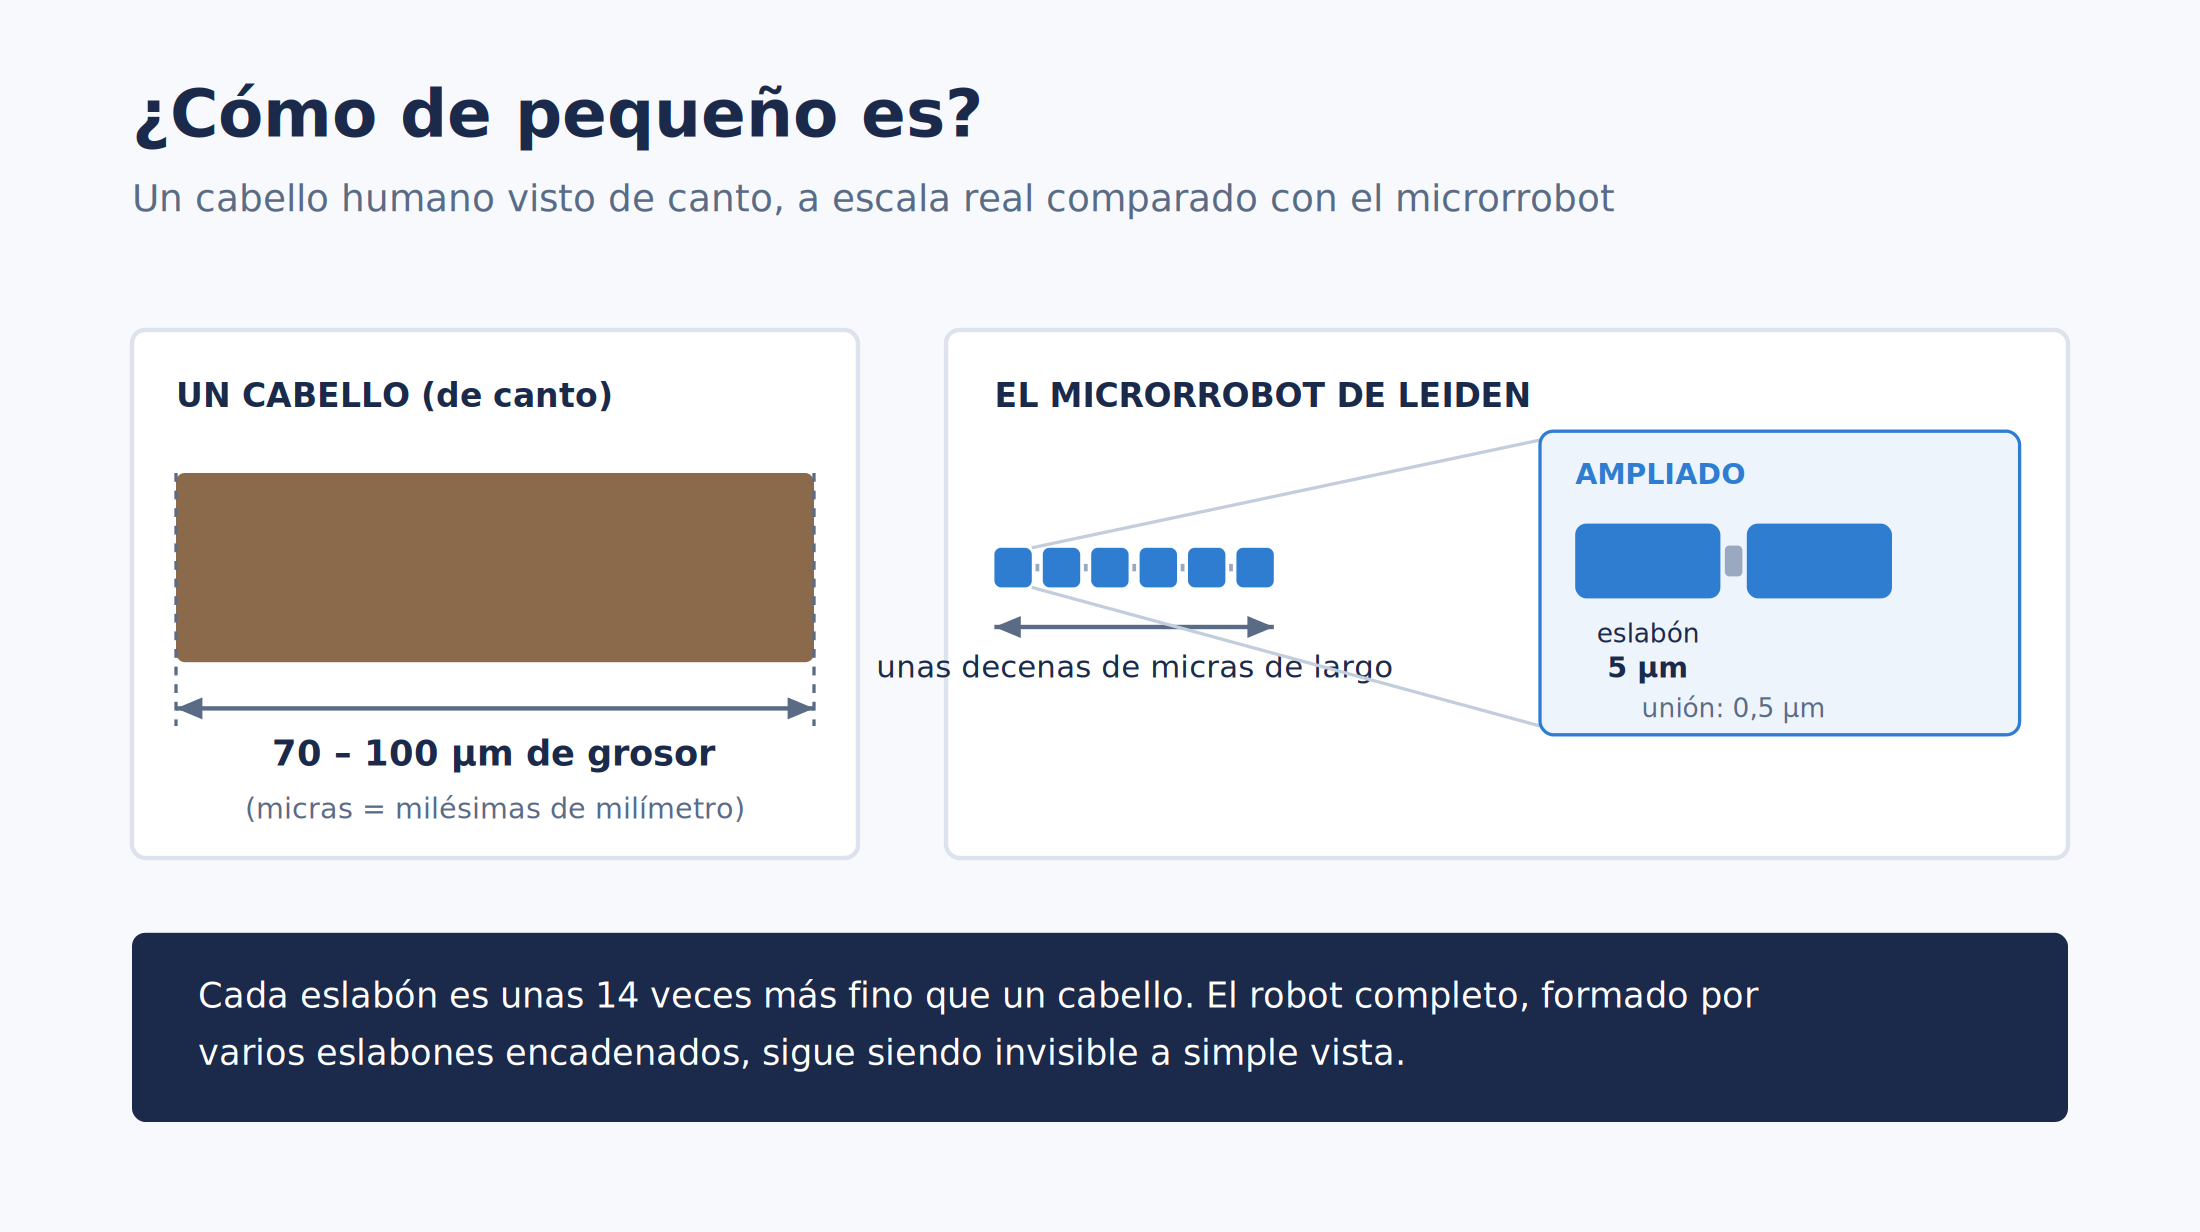
Para entender por qué esto era tan difícil, primero hay que hablar de tamaño. Porque este robot es una cadena. Cada eslabón mide 5 micras (eso son 5 milésimas de milímetro). Un pelo humano tiene entre 70 y 100 micras de grosor, así que cada pieza es catorce veces más fina que un pelo. El robot entero no se ve a simple vista.
Fabricarlo fue toda una odisea: usaron una impresora 3D especial llamada Nanoscribe, que solidifica resina con un láser punto por punto. Los propios investigadores reconocen que trabajar a esa escala está al límite de lo que hoy se puede hacer.
Y ahí estaba el problema. Hasta ahora, los microrrobots eran o pequeños y rígidos, o flexibles y grandes. Nunca las dos cosas. Este equipo quería saber si se podía tener un robot pequeño y flexible a la vez.
¿Qué lleva dentro? Casi nada
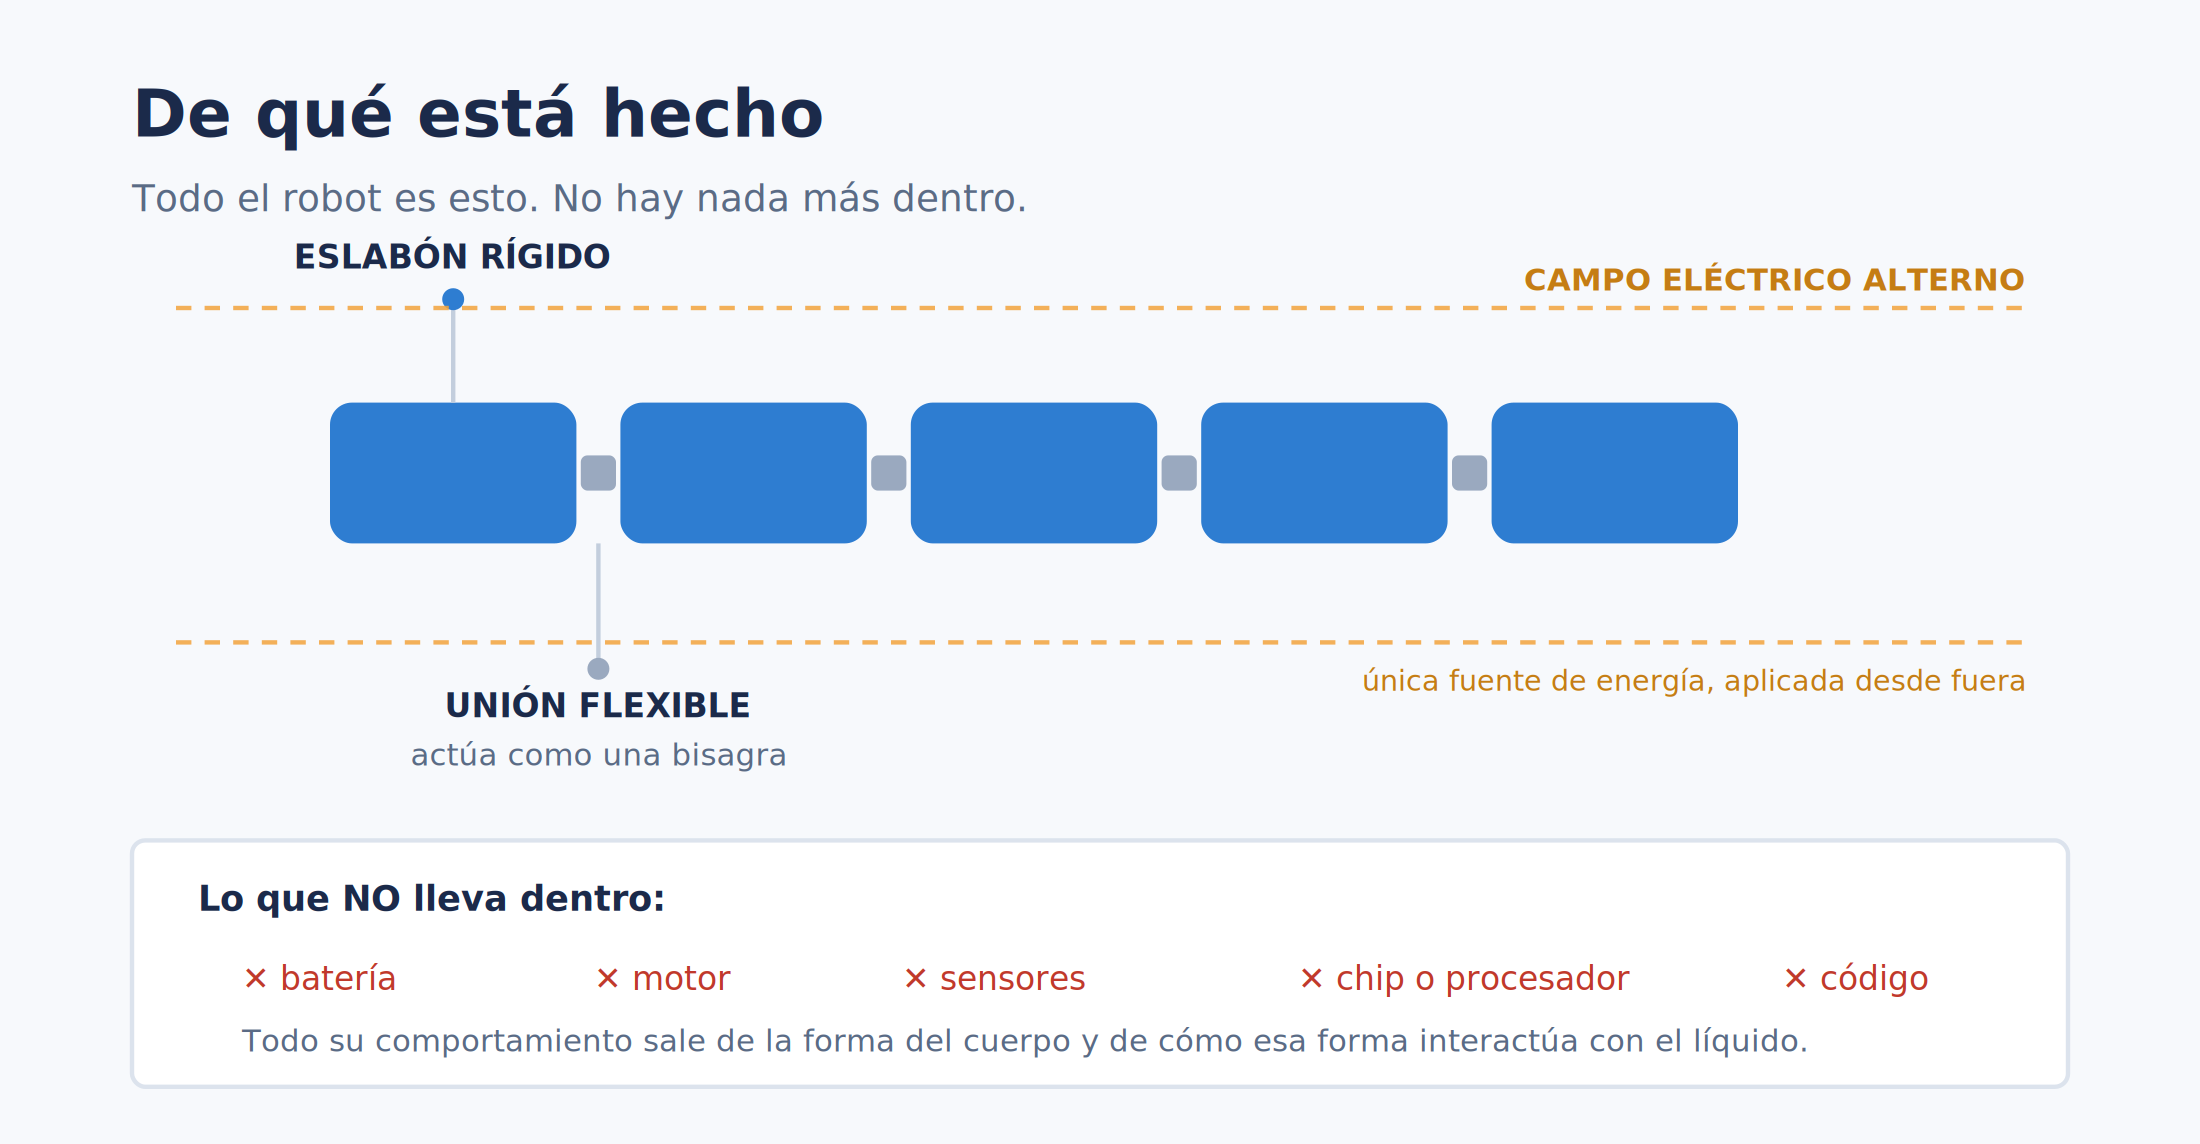
El robot entero es solo la cadena. No hay chips, no hay cables, no hay nada más. La energía le llega desde fuera, en forma de un campo eléctrico. Cuando lo sumergen en líquido y encienden ese campo, la cadena empieza a ondular sola y avanza como un gusano, unas 7 micras por segundo.
Y aquí viene lo mejor: los científicos no esperaban que hiciera todo eso. Buscaban un robot pequeño y flexible, y se encontraron con algo que se comportaba como si estuviera vivo. Cuando intentaban frenarlo, la cadena retorcía la cola, como si respondiera a la sujeción. La propia investigadora, Wei, cree que esto se debe a la flexibilidad de los últimos segmentos.
¿Dónde está la "inteligencia" entonces?

Esta es la pregunta clave, y merece la pena pararse a pensarla.
En un robot normal, la cosa funciona así: un sensor detecta un obstáculo, un procesador recibe la información, un programa decide qué hacer y un motor ejecuta la orden. Cuatro piezas y unas líneas de código. Es lo que hace un robot aspirador, un coche autónomo o el robot que monta un niño en clase de tecnología.
El problema es que nada de eso cabe en 5 micras. Ni el sensor, ni el chip, ni el motor. Por eso casi todos los microrrobots del mundo se controlan desde fuera, con imanes o ultrasonidos: alguien tiene que hacer de cerebro por ellos.
El robot de Leiden resuelve el problema de otra forma. No detecta la pared: choca contra ella. Al chocar, la cadena flexible se dobla. Y como la forma de la cadena es justo lo que determina hacia dónde empuja el líquido, al doblarse cambia de dirección. No hay decisión, ni cálculo, ni instrucción. La propia geometría del cuerpo hace que esquivar sea la única opción posible.
Los físicos llaman a esto inteligencia incorporada: el comportamiento no vive en un programa, sino en la forma del objeto y en cómo se relaciona con el entorno.
Y no es un truco de laboratorio. Es exactamente lo que hacen los seres vivos. Un gusano no calcula la trayectoria para atravesar la tierra: se va deformando continuamente, y esa deformación es la que le permite avanzar. Kraft y Wei se inspiraron precisamente en gusanos y serpientes.
Lo que hacen sin que nadie se lo diga
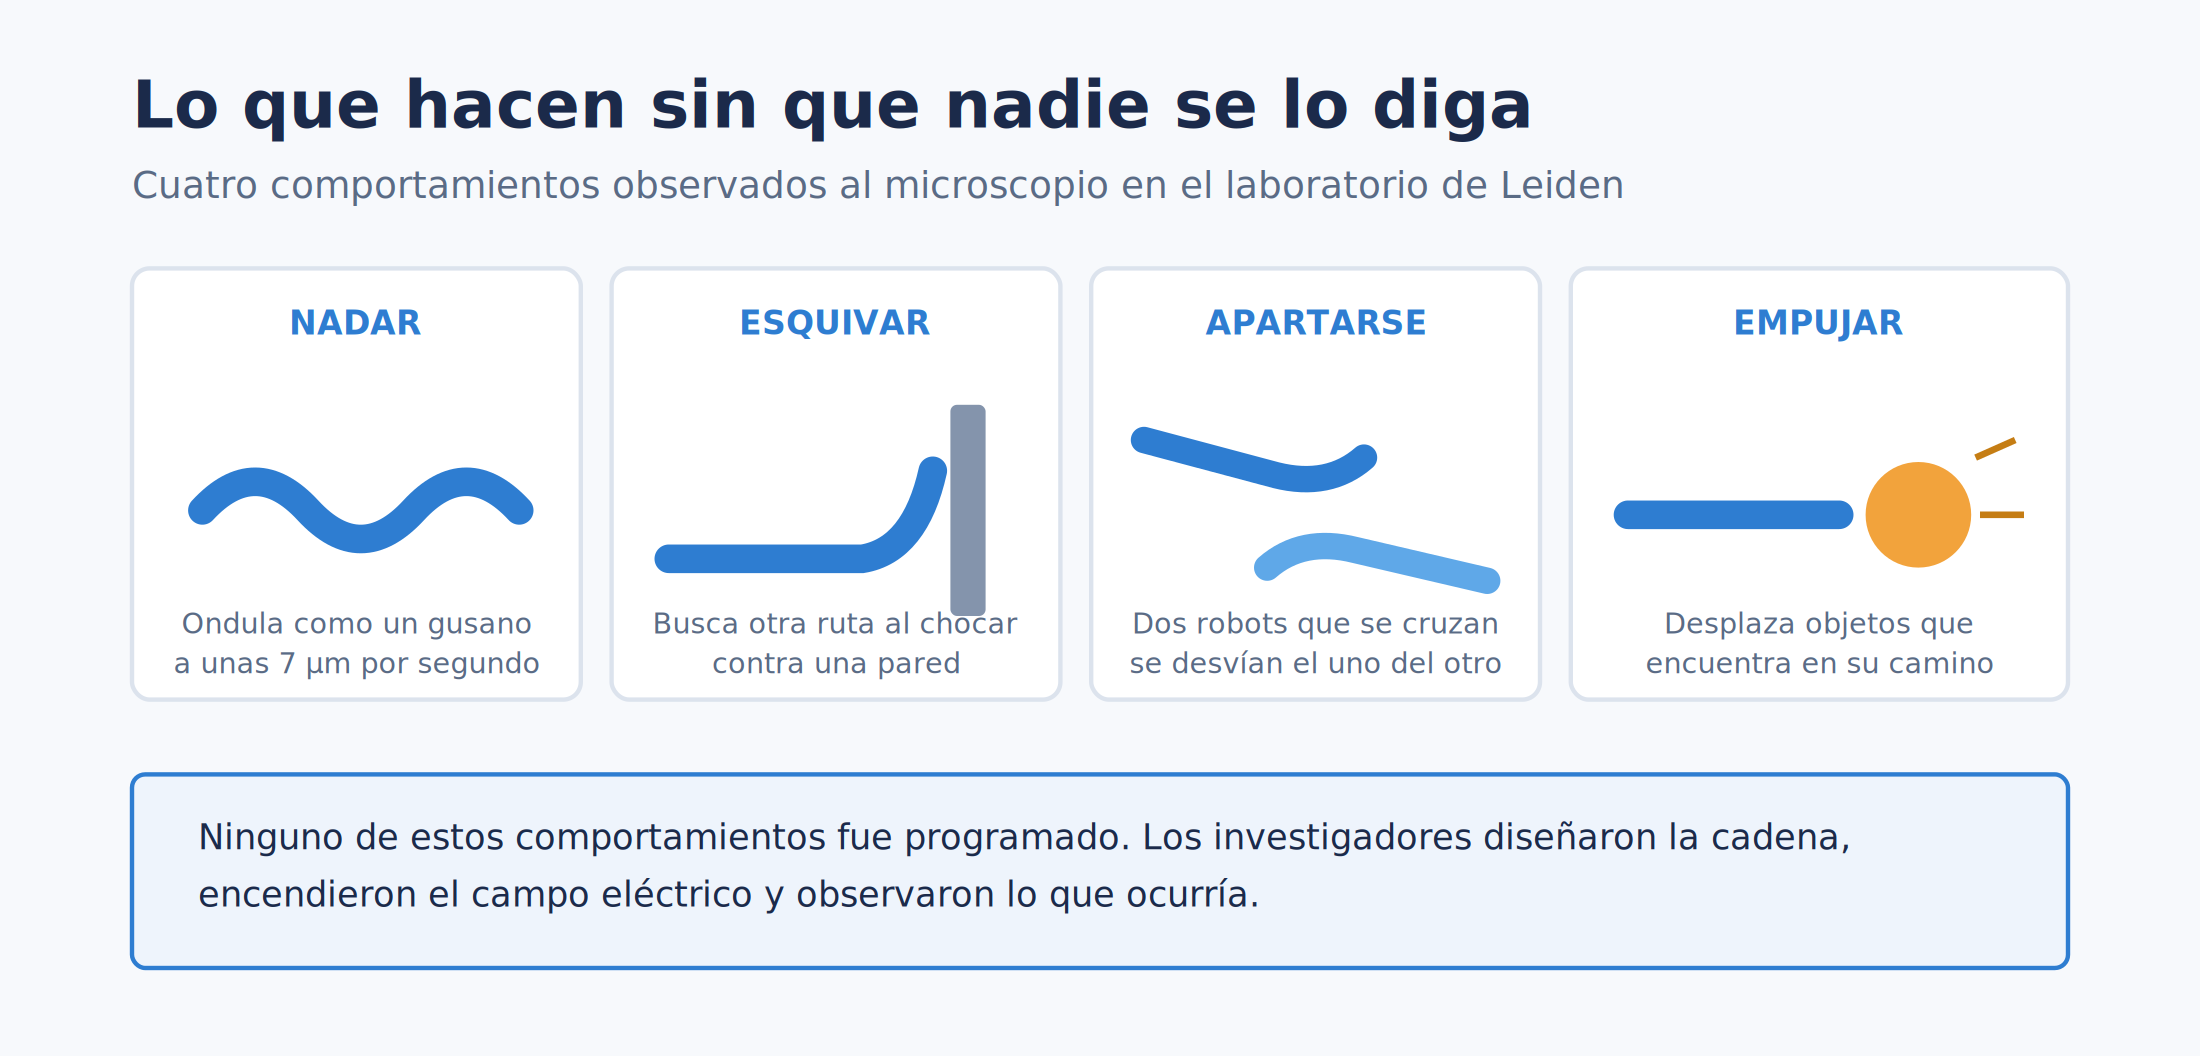
Los investigadores diseñaron la cadena, encendieron el campo eléctrico y observaron. Y sin programar nada, vieron cosas como estas:
- Nadan ondulando.
- Giran.
- Avanzan por tracción.
- Se reorientan solos.
- Esquivan obstáculos.
- Se apartan cuando se cruzan con otro robot.
- Empujan objetos.
- Siguen moviéndose en entornos llenos de "tráfico".
Nada de esto se programó. El propio equipo reconoce que el hallazgo llegó de forma inesperada, y ahora su prioridad es entender bien la física que hay detrás.
El bucle que lo explica todo
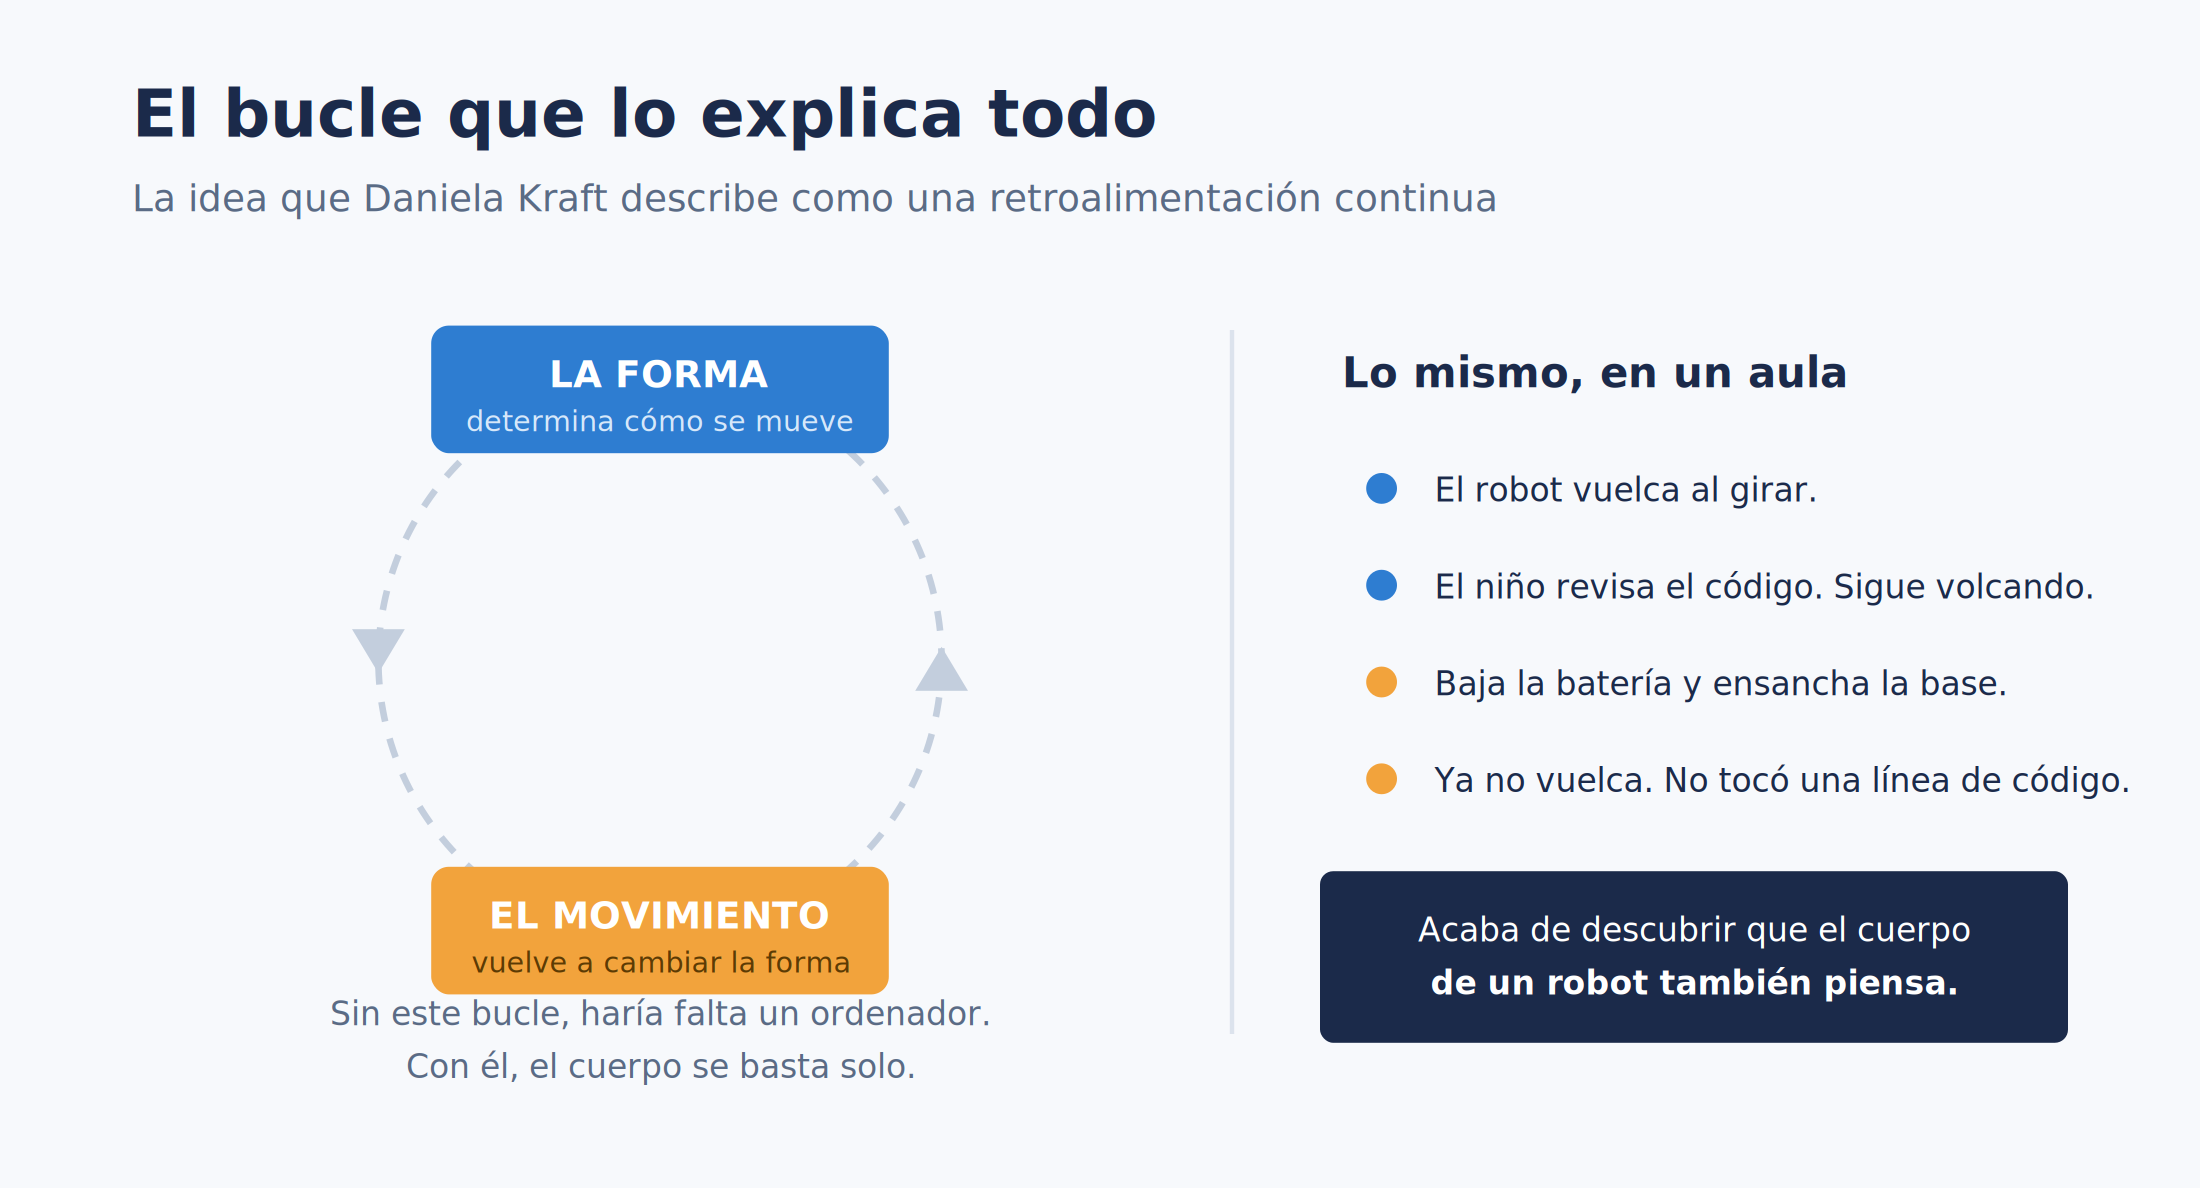
Daniela Kraft lo resume en una frase genial: existe una retroalimentación continua entre la forma del robot y su movimiento; la forma influye en cómo se mueve, y ese movimiento a su vez altera la forma. Es un círculo cerrado. Y ese círculo es lo que sustituye al ordenador.
Y esto, ¿qué tiene que ver con mi hijo?
Ahora traslada eso a una clase de robótica con niños. Pongamos un ejemplo muy sencillo que he visto mil veces:
Un niño monta su primer robot y el robot vuelca cada vez que gira. El niño hace lo que haría cualquiera: revisar el código. Baja la velocidad, cambia los tiempos, prueba otra secuencia... pero el robot sigue volcando.
Hasta que se le ocurre mover la batería a la parte de abajo y ensanchar la base. Y entonces el robot deja de volcar.
No tocó ni una sola línea de código. Cambió el cuerpo. Y en ese momento, sin que nadie se lo explique con palabras complicadas, ha entendido algo fundamental: que la forma de un robot también decide cómo se comporta. Ha descubierto por sí mismo lo que un laboratorio de una universidad europea acaba de publicar en la revista más prestigiosa del mundo.
Vale, ¿y esto para qué sirve?
Si me permites, vamos a ser sinceros: el robot de Leiden es un experimento de física. Está en un laboratorio, en un líquido, entre dos electrodos. No se ha probado en animales, ni mucho menos en personas. Cuando los investigadores hablan de aplicaciones (como administrar medicamentos en el punto exacto o hacer cirugía mínimamente invasiva), están describiendo un horizonte, no algo que vaya a llegar la semana que viene.
Y otro matiz: aunque muchos titulares lo llamen "nanorrobot", técnicamente es un microrrobot. Trabaja en escala de micras, mil veces mayor que la escala nanométrica.
Pero la idea importa, y mucho. Porque si los robots médicos del futuro tienen que ser diminutos, no van a poder llevar un ordenador dentro. Alguien tiene que resolver cómo se comportan de forma útil sin él. Y Leiden acaba de demostrar que se puede.
La idea que me llevo a casa
Solemos pensar que un robot es inteligente porque está bien programado. Y es verdad... pero solo a medias.
Un robot también es inteligente cuando está bien diseñado: cuando su cuerpo, su peso, sus articulaciones y sus materiales resuelven por sí solos problemas que de otro modo habría que programar. Los ingenieros que trabajan a escala microscópica lo saben porque no les queda otra. Los que trabajamos con niños deberíamos saberlo porque es la mitad del oficio.
En Robotikids, cuando un niño construye, prueba, falla y modifica lo que ha construido, no está "jugando antes de programar". Está aprendiendo la otra mitad de la robótica. La que se toca.